课程视频
B 站高清观看:10 - Lecture 10 - Parallelization Top-Down
本页截图取自上方 B 站课程录像,标注时间可跳回对应位置;图中细字可配合文末的高清课件查看。正文里的教学数据与原课示例分别说明。
让任务的依赖显式可见
第 10 讲讨论自上而下优化器的并行化。Cascades 的任务对象已经保存了部分执行状态,单线程栈能够通过入栈顺序安排依赖;多个 worker 同时取任务时,需要另外知道哪些任务能运行、哪些任务还在等待输入。
主要依据 Parallelizing Extensible Query Optimizers。课程用 Search State Dependency Graph(搜索状态依赖图,SSDG)说明如何保存搜索任务之间的关系,并将这种设计联系到后来的 Orca。
从父目标产生多个搜索分支
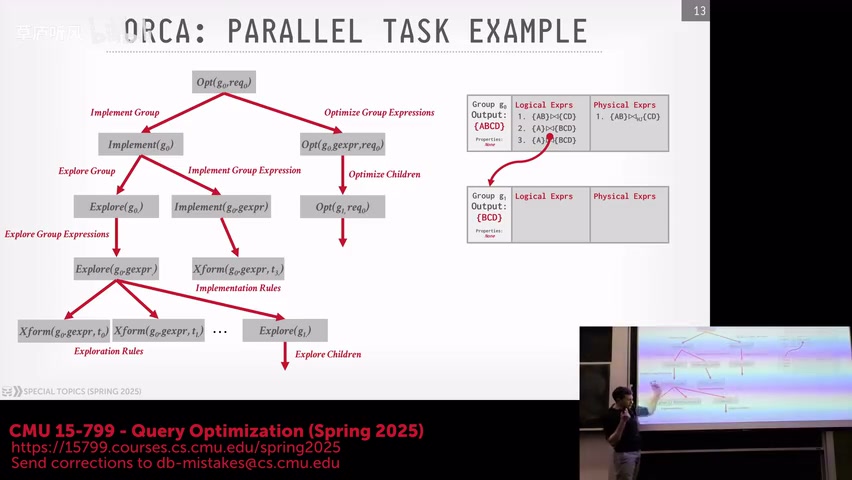
视频 38:00:Orca 示例中的并行任务依赖。左侧红色任务边从根优化延伸到规则探索和输入优化,右侧 Memo 给出对应的组表达式。独立分支可以同时推进,父候选成本仍要等待自己的必要输入。箭头表示任务依赖,Memo 引用表示结构共享,二者分别组织执行时机与候选内容。
假设根 Group 包含 Join(G_AB, G_CD),并产生 Hash Join 与 Merge Join 两种实现。系统需要探索子组、生成实现、按不同属性需求优化输入,然后才能比较完整候选。
flowchart BT
  A["优化 AB:无序需求"] --> H["计算 Hash Join 候选"]
  B["优化 CD:无序需求"] --> H
  C["优化 AB:排序需求"] --> M["计算 Merge Join 候选"]
  D["优化 CD:排序需求"] --> M
  H --> R["更新根目标最优结果"]
  M --> R
图中的箭头表示任务完成依赖。AB 和 CD 的搜索可能由不同 worker 推进,某个候选的父任务则需要等待对应输入。Group 相同、属性需求不同的任务可以共享表达式结构,同时保存各自的优化上下文。
父任务也可以先运行一段:创建子任务,记录恢复位置,再挂起。子任务完成后,它从保存的位置继续。这种可暂停、可恢复的任务避免 worker 把线程一直阻塞在等待上。
任务状态怎样变化
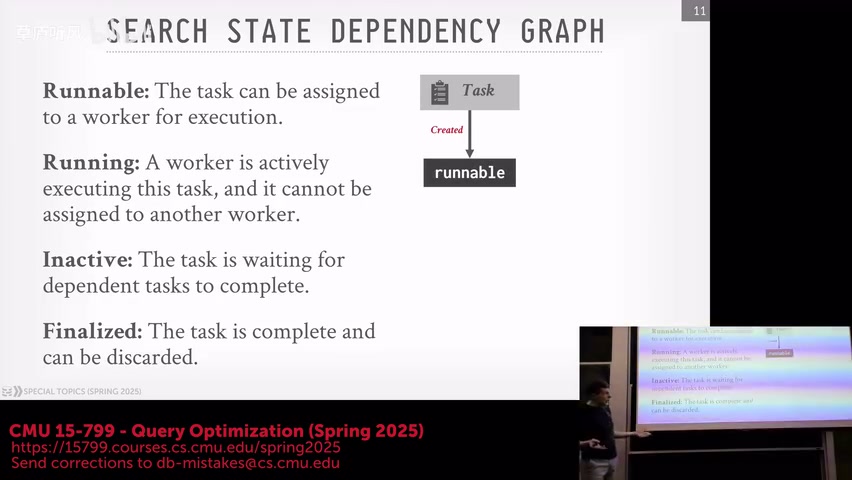
视频 25:30:SSDG 中的四种任务状态。Runnable 可以分配给 worker,Running 已被执行,Inactive 等待依赖,Finalized 表示任务完成。挂起与恢复改变任务状态,不要求一个 worker 一直阻塞等待。结合正文状态表看父任务如何从等待子目标回到就绪状态。
| 状态 | 含义 |
|---|---|
| Runnable | 前置条件满足,可以分配给 worker |
| Running | 已由一个 worker 执行 |
| Inactive | 等待依赖完成,暂时不可推进 |
| Finalized | 工作完成,结果已发布 |
运行中的任务可能生成新依赖并转为 Inactive。最后一个依赖完成时,调度器把它重新设为 Runnable。没有遗漏唤醒、没有重复运行、没有过早完成,是任务调度正确性的基本要求。
一种教学调度框架如下:
1 | worker 取得 runnable 任务 |
具体实现还要考虑队列同步、任务销毁和异常处理。仅把单线程任务栈换成并发队列,并不能保证父子搜索按正确顺序完成。
相同目标怎样避免重复搜索
两个父候选可能同时请求 Optimize(G_AB, ordered_by_a)。如果都展开完整搜索,会浪费计算,还可能同时修改相同上下文。
课程中的办法是按目标识别重复任务:由一个活动任务负责推进目标,后来相同目标的请求等待它完成,再从 Memo 读取结果。这里的目标至少包含 Group 和需求上下文;仅按 Group 去重,会把有序与无序搜索混在一起。
同时,等待关系不能形成无法打破的循环。规则可能产生属性补齐或新的等价表达式,调度器需要配合搜索状态处理这些情况。Memo 的“正在探索”和“已经完成”具有不同含义。
两个父候选同时等待一个子目标
假设 Hash Join 分支与另一个物理实现都请求 Optimize(G_AB, unordered)。第一个 worker 在目标表中登记该状态并开始搜索;第二个 worker 发现它已经存在,可以登记为等待者,继续处理其他就绪任务。子目标完成后通知两个父任务,它们分别恢复自己的成本计算。
1 | 目标状态:NEW → RUNNING → COMPLETE |
这里省略了实现中的失败状态与预算扩展。若第二个父任务要求更宽松的成本上限,第一次搜索的结果可能不足以回答它。目标复用需要比较属性、参数依赖、限制和完成程度,不能只检查 Group 编号。
一个常见竞态是“登记等待者”与“发布完成”相交:子目标先检查等待列表,父任务随后才把自己加入,结果父任务永远收不到通知。实现要把状态检查和等待登记纳入同一个正确的同步协议,或者在登记后重新检查完成状态。
发布结果时,计划对象应先构造完成,再把可见状态切换为 COMPLETE。其他 worker 读取完成标记以后,必须能看到一致的成本、计划与属性。这些步骤解释了并行搜索为什么需要目标级的状态机,而不仅是多个线程调用顺序优化函数。
Memo 的共享边界
多线程会同时插入表达式、发现重复组、更新成本和标记规则应用。最简单的全局锁容易实现,但它会把热点操作串行化;细粒度锁增加并发,也增加了锁顺序和对象生命周期的复杂性。
实际设计可以按 Group、优化上下文或数据结构拆分保护范围。统计信息若在一次优化期间固定,可以作为只读快照共享;局部候选可以先在线程私有内存构造,再发布到 Memo。发布时需要保证其他线程读到的成本与计划一致。
Branch-and-Bound 使用的上界也会并发更新。若一个线程晚看到更小上界,通常只会多做搜索;若读到成本已经更新、对应计划尚未准备好,则可能破坏返回结果。保证安全发布比追求每次立刻看到最新上界更基础。
并行度随搜索过程变化
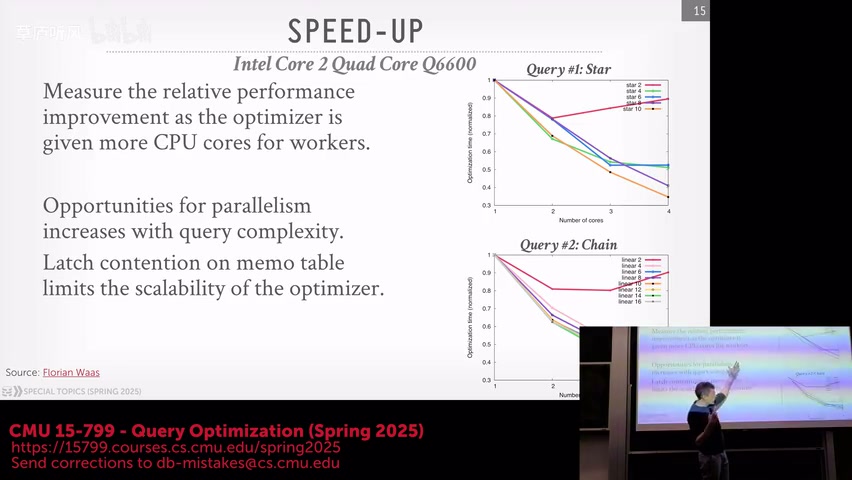
视频 43:00:不同查询图上的加速与共享瓶颈。两组曲线对应星形和链形查询,横轴增加优化 worker,纵轴观察性能变化。读取时先确认这是论文的四核实验环境,再看不同策略的趋势。任务并行机会、Memo 锁竞争和调度开销共同决定收益,曲线不支持把 worker 数直接等同于加速倍率。
搜索初期,根查询的表示和少量规则准备常常是串行部分。候选展开后,独立任务增加;接近结束时,系统可能又只剩几个关键依赖。总任务数很多,并不保证每个时刻都有足够多可运行任务。
Promise 可以用于调度更有希望的任务,尽早找到低成本完整计划。不过并行搜索还要兼顾关键依赖和公平性,避免某个完成根目标所必需的任务长期排不上队。
课件的实验同时观察任务总数、可运行任务和核心数带来的加速。解释结果时,应考虑 Memo 锁竞争、调度开销、内存访问和串行初始化。这些因素会限制增加 worker 的收益。
工作窃取怎样应对依赖与倾斜
某个 worker 的队列可能充满正在等待输入的父任务,另一个队列却有大量可立即执行的规则应用。任务调度应优先选择依赖已经满足的工作;本地队列空时,再从其他 worker 取得就绪任务。挂起的父任务通过完成通知恢复,不宜占用线程持续等待。
拆分粒度也要控制。将每个极小的规则匹配都变成独立任务,会让入队、出队和同步成本超过计算收益;将整个巨大 Group 固定给一个 worker,则可能留下其他核心空闲。实际实现需要在表达式、规则绑定或输入优化等粒度之间选择,并通过运行数据调整。
当多个 worker 同时发现更便宜的完整方案,共享上界会逐步收紧。某个 worker 因为读取较旧的较宽上界而多做一些搜索,通常影响效率;读取了不可靠的更小数值并据此剪枝,则影响正确性。上界更新必须来自真正完整、满足当前需求的候选。
顺序变化会影响什么
在完整搜索、确定模型和安全剪枝条件下,任务调度顺序主要影响搜索耗时。存在时间预算、规则数预算或启发式提前终止时,顺序会影响截止前找到的候选,最终计划也可能不同。
因此验证并行实现时,一方面检查每条返回计划都完整且满足属性,另一方面比较固定预算下的结果稳定性。对任务依赖和中断状态做日志记录,也能帮助解释某次优化为何停止。
学完本讲后,可以把四个输入优化任务画成依赖图,按两名 worker 手工调度一次,观察父任务何时挂起、何时恢复。后面的 Orca 实现会将这些机制与模块化优化器接口联系起来。
参考资料
Parallelizing Extensible Query Optimizers (F.M. Waas et al., SIGMOD 2009) (Primary)